11일 정보기술(IT) 업계에 따르면 삼성 일본연구소는 기름 묻은 접시를 잡는 로봇손을, DS부문 AI센터와 베이징연구소는 상황에 맞춰 움직임을 정하는 인공지능(AI) 기술을 개발하고 있다.
|
◇기름 묻은 접시 잡는 ‘방수 로봇손’
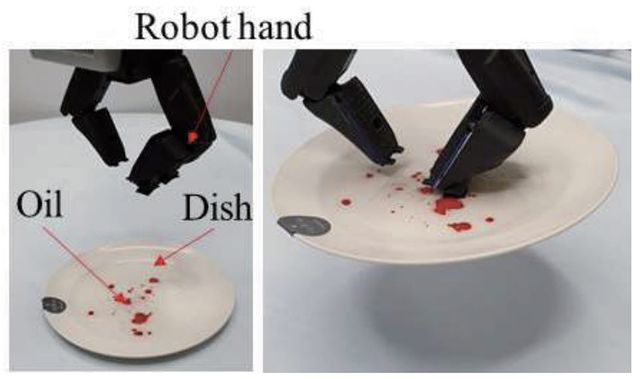
삼성 일본연구소 연구진은 지난달 일본로봇학회지에 ‘방수와 흡착 기능을 탑재한 로봇손 개발’ 논문을 공개했다. 요리나 청소 중 손에 물과 기름이 묻는 상황을 고려해 미끄러운 물건을 잡고 물로 세척할 수 있는 손을 만드는 게 목표다.
연구진은 가정에서 요리와 청소를 하는 휴머노이드 등 로봇을 염두에 뒀다. 집안일을 하다 보면 손에 물이나 기름이 묻는 만큼 로봇손도 세척할 수 있어야 한다는 것이다.
시제품은 손가락 안에 소형 펌프를 넣고 손끝에 흡착패드를 달았다. 공기를 빨아들여 물체 표면에 달라붙는 방식으로 미끄러운 물건을 잡는다. 흡착패드에는 공기는 통과시키고 물은 막는 필터를 적용했다. 관절은 고무 커버로 나머지 부분은 플라스틱 커버로 감쌌다.
연구진은 물이나 기름에 젖은 접시와 페트병 등을 흡착패드로 들어 올리는 시험에 성공했다. 로봇팔에 시제품을 장착해 기름 묻은 75g짜리 접시를 다른 장소로 옮기기도 했다.
방수 시험에서는 약 3m 거리에서 분당 12.5ℓ의 물을 3분 이상 네 방향에서 분사했다. 시험 뒤 내부에서 물기가 발견되지 않았고 손의 개폐 동작도 정상이었다. 연구진이 ‘IPX5 상당’ 조건을 적용한 시험 결과로, 공식 인증을 받았다는 의미는 아니다.
삼성 일본연구소는 로봇손과 센서, 구동장치 등을 본사 연구조직과 함께 개발하고 있다. 공식 홈페이지에서는 가사와 공장의 복잡한 조립작업을 로봇 기술의 활용 목표로 제시했다.
|
◇DS·中연구소는 ‘로봇 두뇌’ 공동 개발
삼성전자 DS부문 AI센터와 베이징연구소 연구진은 지난달 로봇 조작용 시각·언어·행동(VLA) 모델 ‘H-VLA’ 관련 논문을 공개했다. VLA는 카메라 영상과 사람의 지시를 바탕으로 로봇 동작을 만드는 AI다.
H-VLA는 행동 판단과 움직임 생성을 나눴다. 먼저 물체를 어디에서 잡거나 놓을지 정하면 별도의 모델이 로봇팔의 세부 움직임을 계산한다. 학습 때와 물체 위치나 주변 환경이 달라져도 대응할 수 있도록 한 것이다.
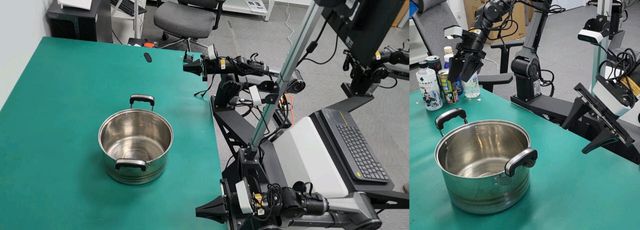
연구진은 에이질렉스 양팔로봇으로 병을 집거나 다른 팔에 건네기, 양팔로 냄비 들기 등 작업을 시험했다. 물체 위치를 학습 때와 다르게 바꾼 조건에서 평균 성공률은 83%에 달했다. 비교 대상 중 최고 성능을 낸 모델은 36%에 불과했다.
이는 연구진이 정한 작업과 조건에서 평가한 결과다. 정밀한 손가락 조작이나 물체와 계속 접촉해야 하는 작업은 여전히 과제로 남았다고 연구진은 밝혔다.
삼성전자는 지난달 삼성 AI 포럼에서 제조 현장에서 로봇 기술을 먼저 검증한 뒤 가정으로 활용 범위를 넓힌다는 방향을 제시한 바 있다. 크리스 하우저 삼성전자 RX사업추진실 로보틱스 랩장은 “공장 자동화를 우선 추진하고 이를 발판 삼아 집안일과 돌봄을 돕는 가정용 도우미 로봇을 제공할 것”이라고 말했다.
Copyright ⓒ 이데일리 무단 전재 및 재배포 금지


